高危
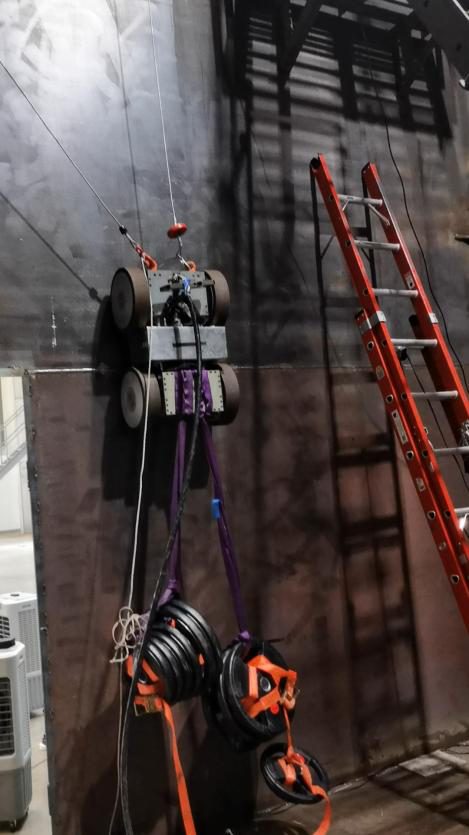
高空作业环境恶劣,烟尘、弧光、金属飞溅并存,安全风险突出。

面向大型钢结构的磁吸附爬壁机器人移动平台,系列化、标准化、模块化、智能化。机器人负责到达与执行,AI 负责判读与决策——缺陷由机器人采集、由 AI 判定、再由机器人处置并复检,形成从发现到验证的完整链路。
Background
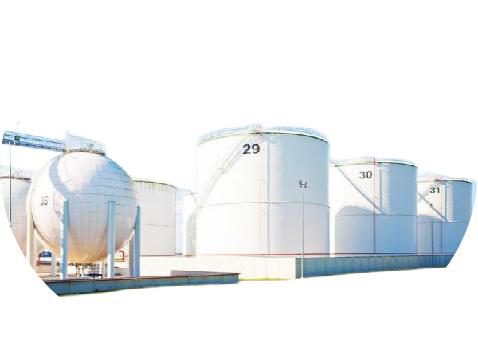
船舶、石化储罐、水电压力钢管、风电塔筒、港机等大型钢结构的焊接、检测与维护作业,长期依赖蜘蛛人、脚手架与高空作业车:高危、低效、高成本、低质量。
高空作业环境恶劣,烟尘、弧光、金属飞溅并存,安全风险突出。
脚手架方案平均需 4 人完成单一任务,且搭建形式受环境限制多。
脚手架单次搭拆费用数十万至上百万,高空作业平台租赁约 4 万元/次。
人工作业质量分散,稳定性、及时性、准确率、环境适应性难以保证。
Core Technology
源自哈工大、上海交大三十年爬壁机器人技术积累——国内第一台爬壁机器人主要设计者团队,获国家科技进步三等奖。
Product Line
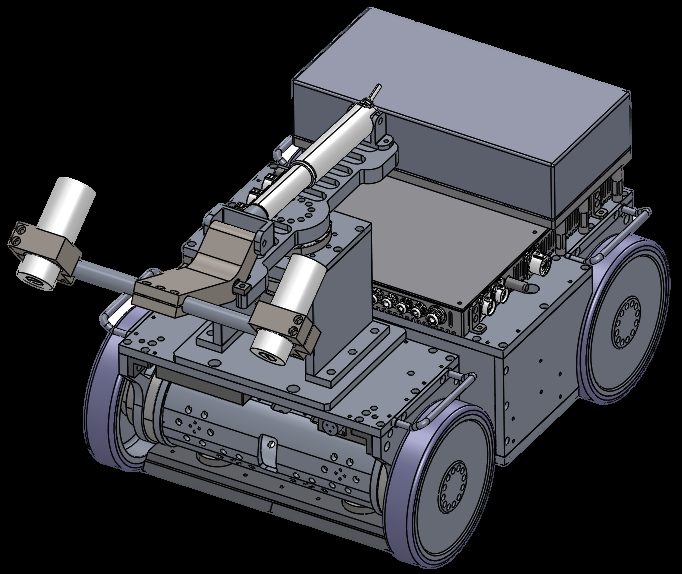
移动平台 + 机器人 + 作业工具 + 工艺应用 = 完整解决方案。
搭载超声、磁粉等无损检测工具与视觉单元,自动跟踪焊缝轨迹,缺陷位置实时标记,检测数据回流至判读系统。
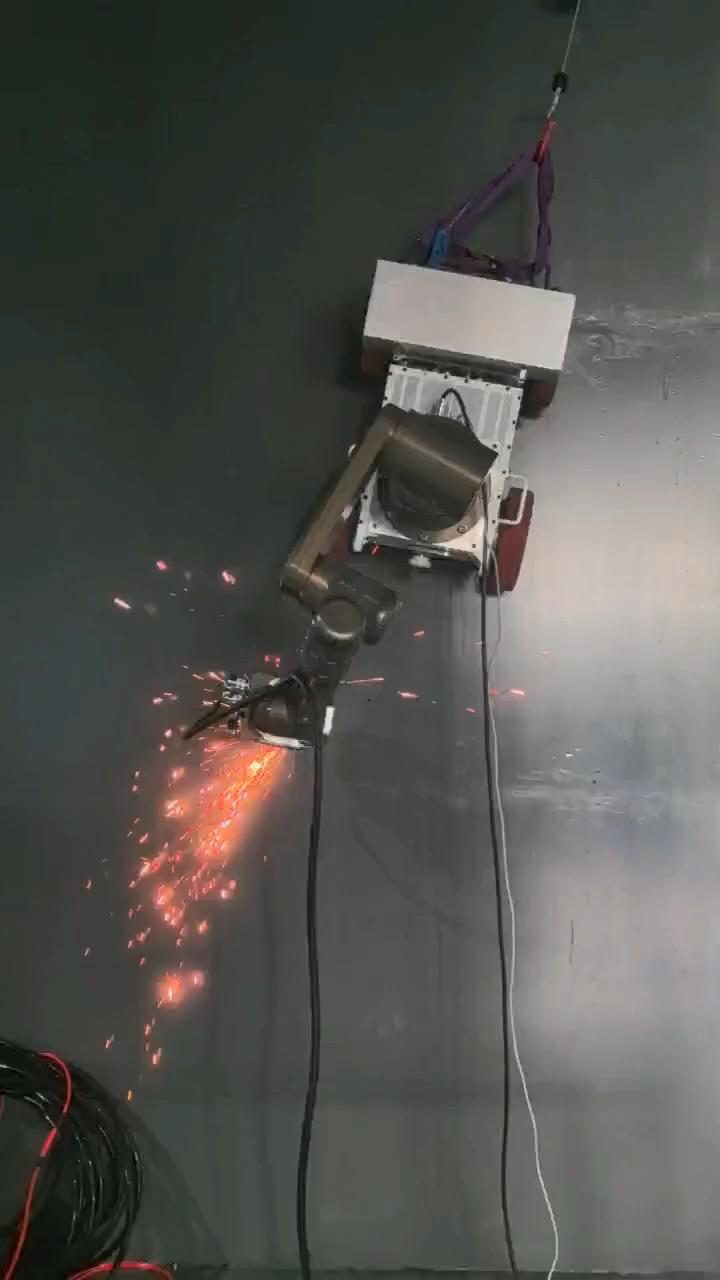
搭载自研高精度六轴机械臂,车臂一体控制实现毫秒级工艺与运动耦合,完成移动焊接、焊缝打磨与超标缺陷修补。
覆盖储罐、船体、塔筒与港机的除锈、喷砂、防腐喷涂与表面清洗,规避脚手架搭拆成本与作业风险。
Specifications
KGM / KAS 多系列覆盖不同曲率与负载需求,永磁吸附、四轮差速驱动。
| 参数 | KGM32(SCR-32) | KGM25(SCR-25) | KGM20(PCR-20) | KAS14(MCR-14) |
|---|---|---|---|---|
| 长×宽×高 (mm) | 780×550×420 | 740×500×380 | 390×360×211 | 310×230×183 |
| 重量 (kg) | 130 | 100 | 30 | 15 |
| 竖直面最大负载 (kg) | 200 | 150 | 50 | 20 |
| 适应壁面 | 立面/倒立面/曲面 | 立面/倒立面/曲面 | 立面/倒立面/曲面 | 全内折角/120°外折角 |
| 最大行走速度 (m/min) | 25 | 25 | 18 | 10 |
| 防护等级 | IP68 | IP68 | IP68 | IP65 |
| 选配能力 | 磁吸力监测预警 · 安全防坠器 · 远程视频监控 · 智能自主导航 · 区域自主作业 | |||
Applications
四履带平台携带六轴机械臂完成焊缝检测、打磨、焊接与防腐:检测→剥开表层→多道焊修补→喷涂防腐,单条管道原人工作业需 300 天。
罐体内外壁除锈(Sa2.5 / Sa3 级)、喷涂与焊缝打磨;双枪喷砂当前效率 15㎡/h,持续向 30~50㎡/h 迭代。
船舶外壁除锈、喷涂与海生物清洗,散装船货舱清洗,制造打磨与焊接——解决修造船行业招工难、用工贵、环保压力。
塔筒纵缝环缝超声/磁粉检测,定位精度 ±20mm,连续检测焊缝 ≥100m;桨叶检测、除冰与 Logo 维护喷涂。
水冷壁清灰除焦、测厚与无损探伤,无需安全吊索、不停机作业,替代脚手架方案。
管道对缝涂覆/焊接/打磨机器人,沿焊缝或边界移动精度 ±5mm,可移动至下一工位连续作业。